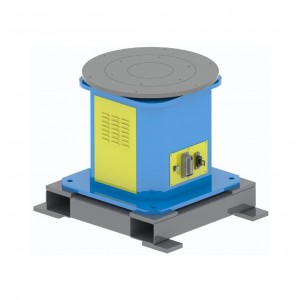
1. Հարմարվել բարդ աշխատանքային մասերին և ընդլայնել եռակցման շրջանակը
Խոշոր կամ բարդ աշխատանքային մասերի, ինչպիսիք են հաստ պողպատե թիթեղյա շրջանակները և շինարարական մեքենաների դույլերը, դիրքորոշիչը պտտում և տեղափոխում է աշխատանքային մասը՝ օգնելով ռոբոտին հասնել եռակցման կետերին «կույր կետերում», ինչպիսիք են ներքին կողմերը և անկյունները: Ավելի երկար հասանելիություն ունեցող ռոբոտների, ինչպիսին է MA1400-ը, հետ համատեղելիս այն կարող է իրականացնել «միանգամյա ամրացում, լրիվ դիրքով եռակցում» գերերկար կամ ծանր աշխատանքային մասերի համար՝ նվազեցնելով վերատեղադրման սխալները:
2. Նվազեցնել ձեռքով միջամտությունը, բարելավել արդյունավետությունը և ապահովել անվտանգությունը
Պատրաստի մասի հաճախակի ձեռքով կարգավորումների կարիք չկա, ինչը հնարավորություն է տալիս իրականացնել «ավտոմատ դիրքավորում և անընդհատ եռակցում», ինչը խմբաքանակային արտադրության դեպքում եռակցման արդյունավետությունը մեծացնում է 30%-50%-ով: Դիրքորոշիչը համակարգված աշխատում է անվտանգության արգելապատնեշների հետ՝ կանխելու մարդու շփումը բարձր ջերմաստիճանի եռակցումների և աղեղային լույսի հետ, նվազեցնելով անվտանգության ռիսկերը և նվազագույնի հասցնելով օպերատորի միջամտությունը եռակցման որակի վրա:
3. Հարմարվել բազմաթիվ սցենարների, բարելավել ճկուն արտադրությունը
Yaskawa ռոբոտները աջակցում են TIG/MIG/MAG գործընթացներին և կարող են զուգակցվել սերվո կամ հիդրավլիկ դիրքորոշիչների հետ: Ալյումինի կամ չժանգոտվող պողպատի եռակցման ժամանակ դիրքորոշիչը սահուն պտտվում է ցածր արագությամբ, մինչդեռ ռոբոտը կարգավորվում է իրական ժամանակում՝ նվազեցնելով ջերմային դեֆորմացիան: Աշխատանքային մասի տեսակները փոխելիս դիրքորոշիչը արագ փոխում է հարմարանքները, և ռոբոտը կարող է կանչել ծրագիրը՝ հարմարվելու համար՝ առանց աշխատանքային կայանի լայնածավալ կարգավորումների: